【案例】机器视觉:我用这个照明方案解决了反光问题
去年复盘某新能源金属壳盖板划痕检测。材质为 6061-T6 铝合金,表面拉丝,缺陷包括 0.05 mm 微划痕、浅凹坑和油污。原方案用普通环形光,相机安装在正上方,图像出现大片眩光,缺陷对比度不足百分之十,过杀率高达百分之三十。根因并不复杂:高反光金属表面接近镜面,环形光入射角太正,反射光直接进入镜头,把缺陷散射信息完全压住。我们尝试在镜头前加偏振片,有一定改善,但环形光角度无法调整,边缘划痕仍然丢失。这个案例说明,视觉项目不能先写算法,必须先把光路算清楚。
同轴光、无影光、条形光的对比
同轴光的原理是半透半反镜把光源与镜头光轴重合,光线垂直照射工件表面。它适合检测平整镜面、字符、浅划痕和玻璃表面,能消除阴影,成像均匀。但半透半反镜会衰减约一半光能,成本高,而且对凹凸缺陷不敏感,划痕方向与光轴平行时容易漏检。
无影光通常指穹顶光或圆顶光,内壁为漫反射涂层,光线经过多次反射后从各个方向均匀照射。它适合曲面、反光、复杂工件,能消除死角和阴影,尤其适合机器人抓取定位。但均匀照明的代价是对比度低,微小划痕和浅凹坑容易被背景淹没,调试时还要考虑穹顶开孔位置和相机视场。
条形光由 LED 阵列加柱面镜或扩散板组成,可以做成明场或暗场。明场适合查脏污、色差、标签和轮廓;低角度暗场适合查划痕、凹坑、毛刺和裂纹。它的优点是亮度高、角度灵活、成本可控,缺点是需要反复调整入射角和偏振,现场调试工作量较大。
最终选用的低角度线光源方案
最终方案选用两条 450 nm 蓝光条形光源,从工件两侧以十五度入射,形成低角度暗场。蓝光波长短,散射能力强,对微划痕的敏感性高于红光。光源前加线偏振片,镜头前加正交偏振片,镜面反射被大幅压制,而缺陷产生的散射光可以部分透过,信噪比明显提升。相机采用线扫,配柱面聚光镜,把光斑压缩到八毫米宽,控制器与相机频闪同步,曝光时间八十微秒,避免运动模糊。工作距离一百二十毫米,光源长度三百毫米,四通道独立调光,方便左右两侧分别补偿。调试时先以四十五度明场观察,眩光仍然严重,逐步降到十五度后,划痕在暗场中呈亮线,凹坑呈亮斑。验证结果:划痕信噪比从一点八提升到九点五,检出率达到百分之九十七,过杀率降到百分之二。
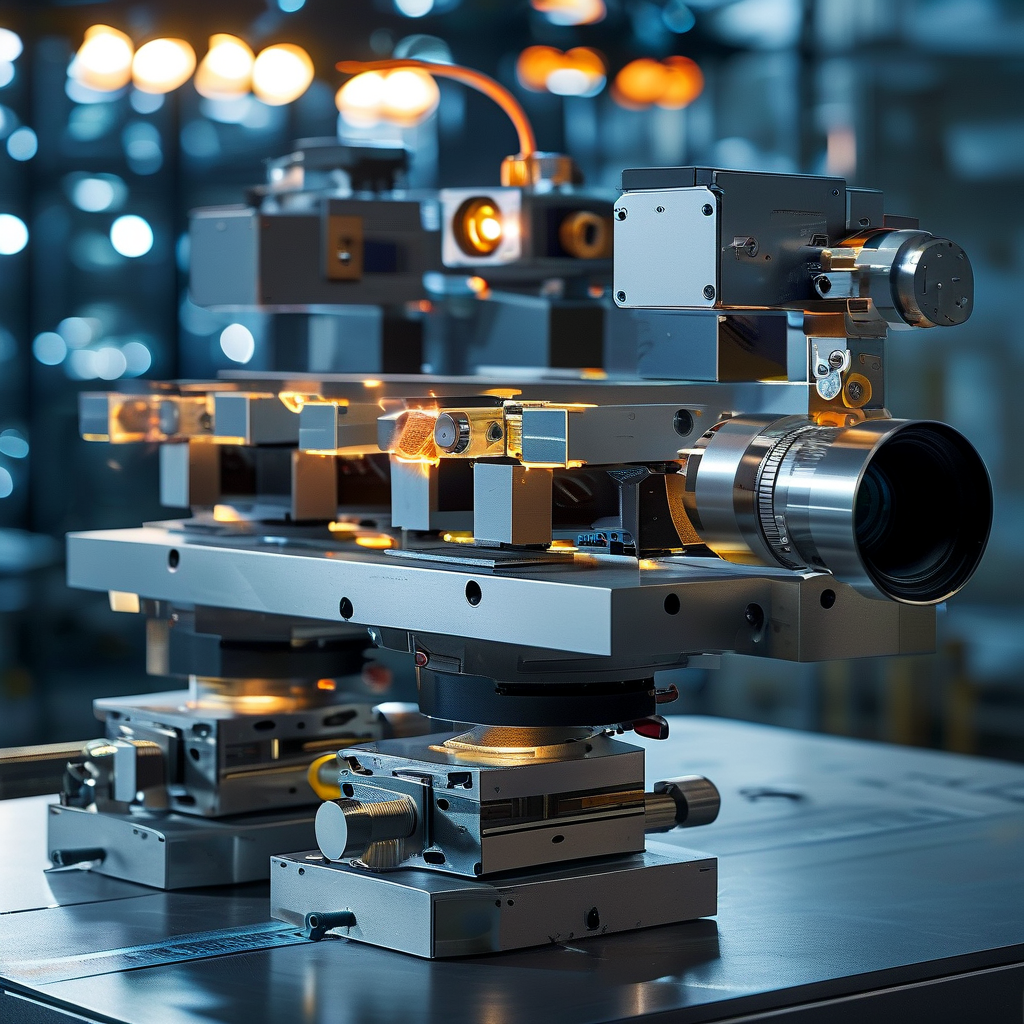
照明支架的微调机构设计
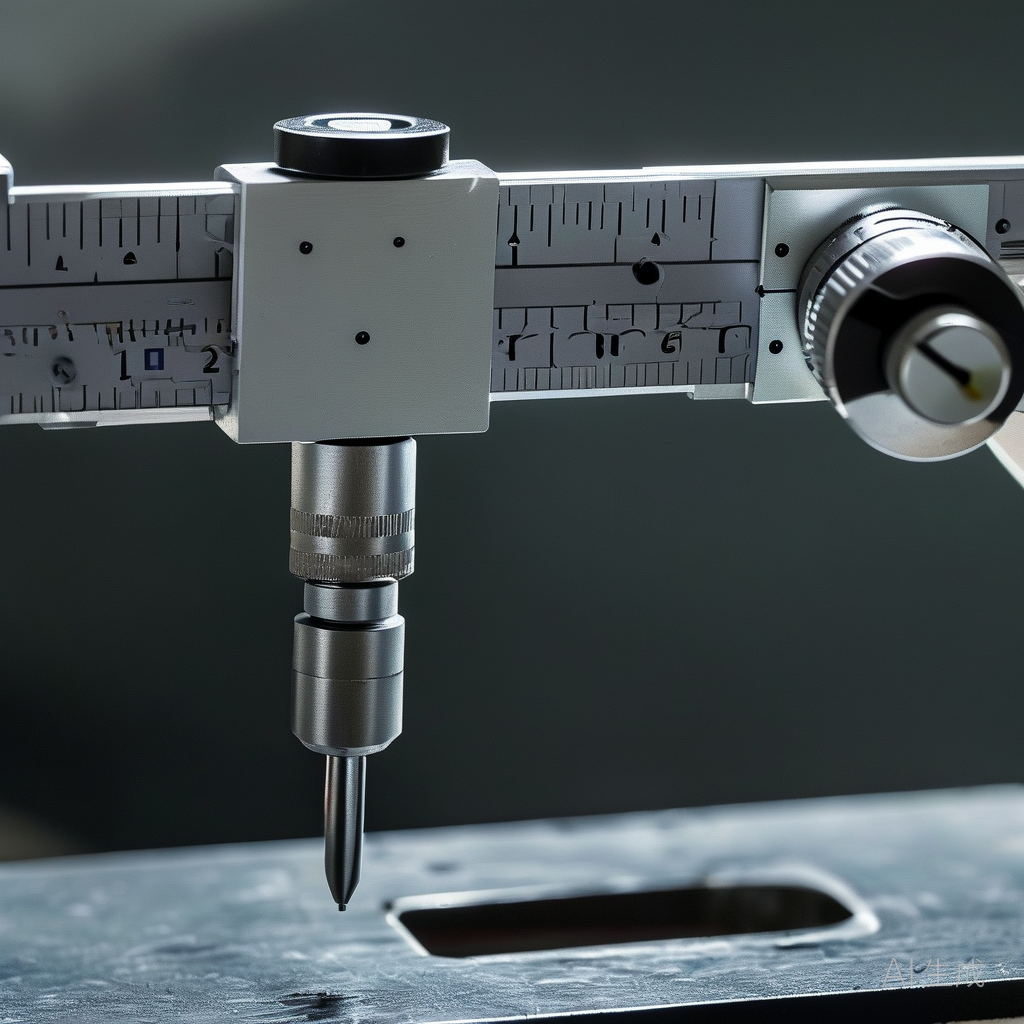
支架需要调节入射角、高度和水平位置。底板采用 6061-T6 铝合金,黑色阳极氧化,减少二次反光。角度调节用弧形槽加铰链,槽半径八十毫米,刻一度刻度,用 M5 螺钉锁紧;微调采用 M6×0.5 细牙螺杆,分辨率约零点二度。高度调节用 M8×1 螺杆加直线导轨,锁紧后重复定位精度零点零五毫米。水平位置用腰形孔,行程正负五毫米。拉簧预紧消除螺纹间隙,POM 垫片防止金属屑和划伤。相机端加偏振旋转环,刻度两度。所有调节先粗调后微调,锁紧时用扭力扳手,扭矩二牛米,防止薄板变形。光源与相机相对角度用角度尺和塞尺校验,保证十五度正负零点五度。
结论
算法是补丁,打光是根基。此案例照明优化后,缺陷对比度提升五倍,调试周期从两周降到三天。视觉系统七成靠打光,两成靠镜头相机,一成才是算法。先把光控住,再谈人工智能。